主线 01 · 环境表示
开放、鲁棒的环境表示
能够跨环境、跨条件、跨传感模态工作的表示:在剧烈变化后仍能重定位的拓扑地图,支撑物体搜索,借助 GPS 扩展到大尺度场景,甚至可以在水下运行。
-
CROSSNeurIPS'26开放世界的拓扑表示与定位。
-
ECROM审稿中将 CROSS 扩展到长期、开放词汇的物体搜索。
-
CROSS v2进行中支持双目与单目-惯性模式,基于局部因子图的前端平滑,云端支持,以及结合 GPS 的大尺度运行。
-
CROSS-UW进行中将 CROSS 扩展到水下环境——在那里,多次会话间的重定位尤为困难。
-
语义 CROSS探索中在 CROSS 拓扑框架中引入更丰富的语义表示。
面向社交导航的数据驱动强化学习
摘要
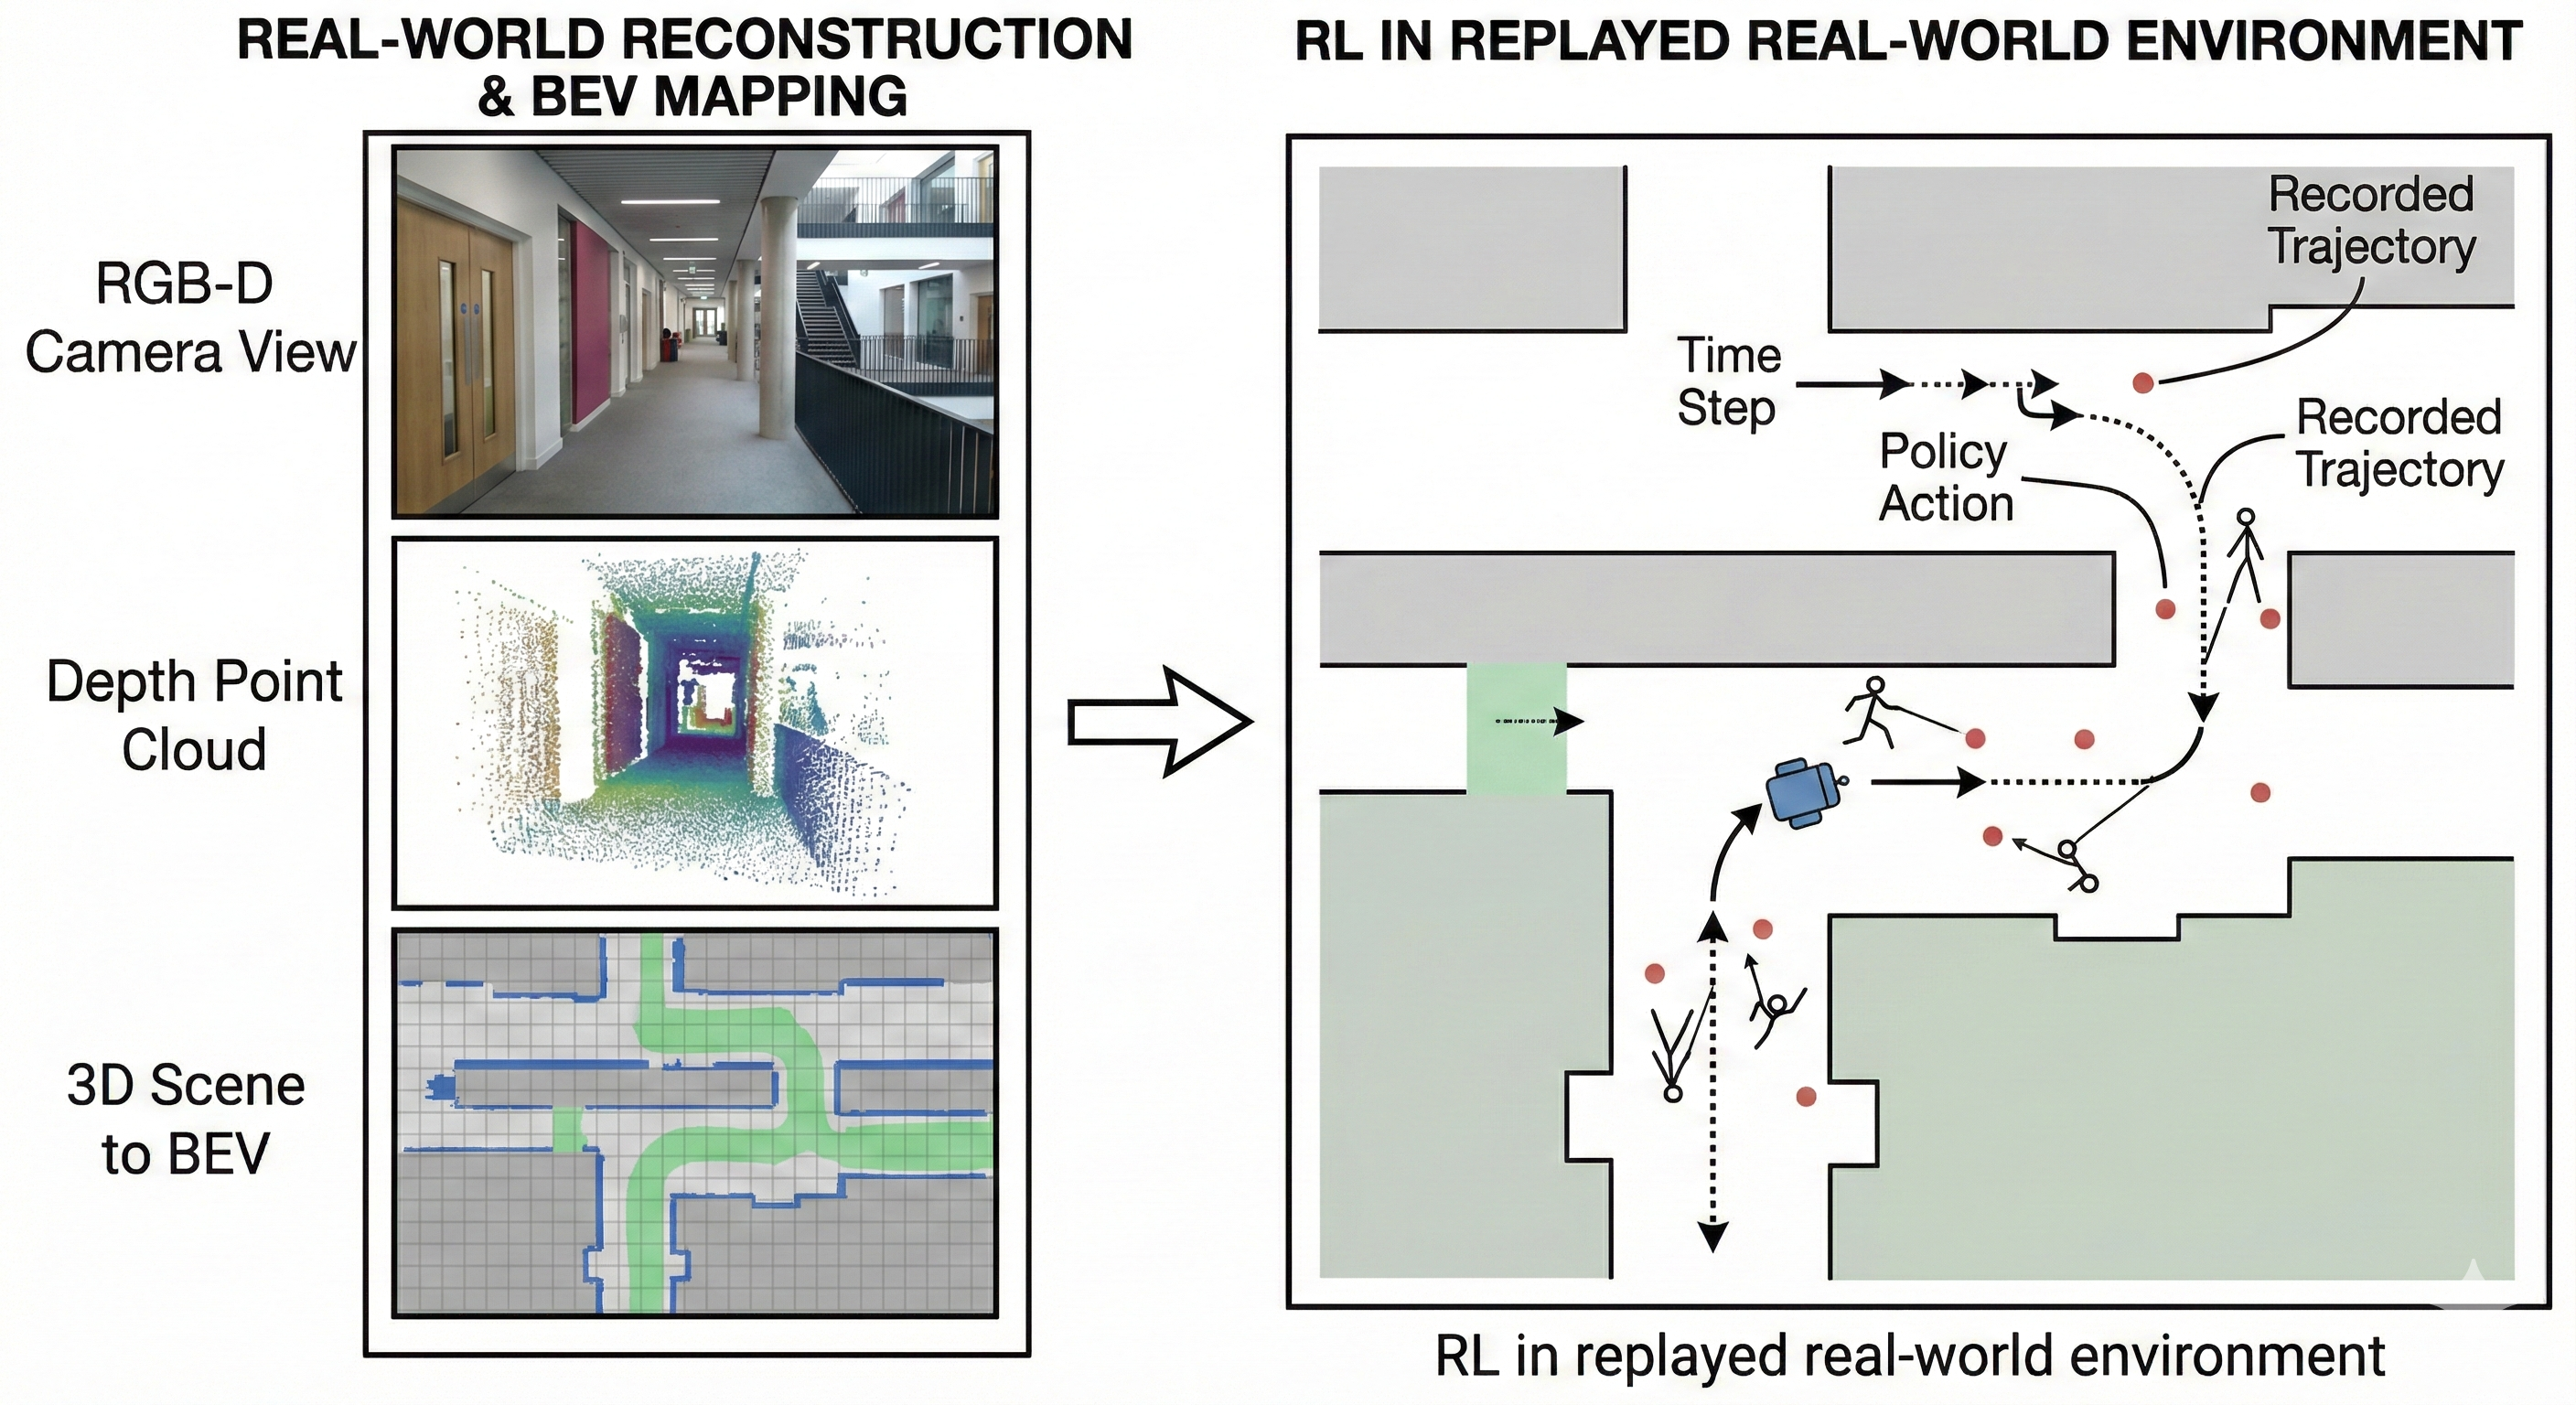
我们提出一种数据驱动的社交导航强化学习框架,把真实世界的人机导航日志转化为可回放的“想象环境”。该方法让机器人直接从记录下来的 RGB-D 数据和人类轨迹中学习导航策略,无需传统模拟器。
系统根据 RGB-D 观测重建鸟瞰图(BEV)地图,并在这些环境中回放记录下来的人类轨迹。机器人随后通过与这些重建场景交互来训练并打磨导航策略,从真实世界数据中学习具备社交意识的行为。
该框架弥合了基于仿真的训练与真实世界部署之间的鸿沟,使机器人能够从真实的人机交互中学习,而无需面对传统仿真环境的复杂性与局限。